AI的下一站,物理AI 2026 10 05
摘要公开阅读;PDF 仅限有效会员阅读与下载,所有会员权限相同。 邮件登录
摘要
国金证券认为,以世界模型为代表的物理AI是LLM通向超智能机器人的中间站,AI的下一站是进入物理世界。 2026年9月28日AMD宣布拟以约82亿美元全股票收购World Labs,交易预计于2026年底前完成、仍需监管审批,李飞飞拟出任AMD执行副总裁兼首席科学家,模型与算力平台的协同进一步加深。 当前世界模型形成三维空间生成、像素及视频预测、潜变量预测、物理及行动条件模型四类范式,评价标准从画面质量延伸至空间一致性、物理合理性、动作可控性和长期预测能力;国内索辰科技、群核科技(超5亿个3D场景、4.79亿个3D模型)和五一视界分别从物理求解、空间数据和行业仿真切入。 具身智能场景上,灾害救援、复杂设备维护、柔性制造和家庭照护等高价值、低重复非标任务有望率先形成商业闭环,落地以To B为主,行业呈现“GPT-2时刻”早期特征,但部分公开多指灵巧任务成功率仍处32%至44%。 数据侧真机、仿真与人类视频三线融合,Ai2 MolmoSpaces包含超过23万个室内场景、13万个物体模型和4,200万条抓取标注,Gemini Robotics 2、GR00T、V-JEPA 2和XPACE已展现跨任务、跨本体及少样本适配能力。 Tesla Optimus已由样机验证进入产线建设,产量由二季度每周数十台提升至8月每周数百台,年底目标建成周产超过1,000台的连续自动化产线,超过115MW的Cortex 2已投入运行。 报告沿本体、北美链、其他机器人链和其他相关四类列出相关标的,并提示世界模型技术路线、仿真偏差、灵巧手可靠性和下游ROI等风险。
主要观点
- 以世界模型为代表的物理AI是LLM通向超智能机器人的中间站,AI的下一站是进入物理世界;物理AI需理解三维空间、物体状态、接触关系和动力学约束,VLA与世界模型逐步融合,有望推动机器人由单步操作走向多步规划、失败识别和自主恢复。
- AMD拟以约82亿美元全股票收购World Labs,交易预计于2026年底前完成、仍需满足监管审批等交割条件,李飞飞拟出任AMD执行副总裁兼首席科学家,世界模型进入产业投入期。
- 世界模型的计算需求与大语言模型存在明显差异,需同时处理高分辨率视频、3D结构、相机位姿和连续动作,对显存容量、内存带宽、视频编解码、推理时延及端云协同提出更高要求,模型团队进入AMD有望缩短工作负载变化向芯片和系统设计传导的周期。
- 当前主流方案归纳为三维空间生成、像素及视频预测、潜变量预测和物理行动模型四类范式,评价标准从视觉质量扩展至空间一致性、物理合理性、动作可控性及长期预测能力,四类范式可能长期共存。
- 国内企业从物理求解、空间数据和行业仿真三个方向切入:索辰科技依托CAE核心求解器,群核科技截至2025年底积累超过5亿个3D场景和4.79亿个3D模型并推出SpatialVerse与SpatialGen,五一视界由自动驾驶仿真向Physical AI训练平台延伸。
- 标准化高重复任务已有成熟设备覆盖,人形机器人近期重点落在高价值、低重复的非标任务,To B特种作业及商业服务的付费主体、数据边界和回报测算相对清晰、有望率先验证。
- 训练体系形成真机、仿真和人类视频三线融合:Ai2 MolmoSpaces包含超过23万个室内场景、13万个物体模型和4,200万条抓取标注,MolmoBot数据集含170万条专家操作轨迹,仿真训练模型可零样本迁移至真实机器人;XPACE披露使用5,000小时具身视频。
- Google DeepMind于2026年7月发布Gemini Robotics 2系列,同一模型检查点可控制配备不同灵巧手的Apollo 2及使用夹爪的Franka Duo,端侧模型适配新双臂本体通常只需数小时、少于200个示例。
- 灵巧操作仍有明显提升空间:Gemini Robotics 2在Apollo配合Inspire手执行桌面、地面和货架取物的公开成功率分别为68.4%、45.7%和76.3%,Sharpa五指手旋开灯泡成功率92%,拧入灯泡、系垃圾袋等任务成功率在32%至44%之间,双指夹爪在通用取放、工具装箱和精密插入任务达74.2%、78.9%和89.6%。
- 行业呈现具身智能“GPT-2时刻”的早期特征,基础模型开始展现跨任务和跨本体能力、少量后训练数据能适配新设备,但距广泛商业部署仍有距离,也缺少统一衡量标准。
- Optimus由样机验证进入产线建设:Fremont已停用Model S/X产线并安装第一代Optimus生产线,首批产品进入Optimus Academy承担数据采集和功能开发,超过115MW的Cortex 2已投入运行;据The Information,8月周产数百台、较二季度每周数十台提升约十倍,年底目标建成周产超过1,000台的连续自动化产线。
- 制造约束集中于灵巧手和前臂装配、触觉传感器可靠性、工装精度、标定效率及供应商一致性,V3手部和前臂包含超过100个螺丝仍由工人手工装配;产业价值将由核心零部件延伸至自动化装配、检测标定、数据治理、仿真训练和部署运维平台。
论述逻辑
- AMD拟以约82亿美元收购World Labs(世界模型进入产业投入期)→ 世界模型被视为LLM通向超智能机器人的中间站,需理解三维空间、物体状态、接触关系和动力学约束 → 技术形成三维空间生成、像素及视频预测、潜变量预测、物理及行动条件模型四类范式,评价标准延伸至空间一致性、物理合理性和动作可控性 → 世界模型算力需求区别于LLM,显存、带宽、视频编解码和推理时延要求提升,模型与硬件协同更早进入芯片研发 → 具身智能侧,高价值低重复的非标任务(To B特种作业和商业服务)率先验证商业闭环 → 真机、仿真与人类视频三线融合缓解数据瓶颈,VLA与世界模型融合支撑多步规划和失败纠错,行业处于“GPT-2时刻” → Tesla Optimus进入产线建设验证制造与数据闭环,8月周产数百台、年底目标周产超1,000台,约束集中在灵巧手与前臂装配 → 首批产能进入Optimus Academy,形成“部署-数据-模型-场景”迭代循环 → 产业价值由核心零部件延伸至自动化装配、检测标定、数据治理、仿真训练和部署运维平台 → 报告给出本体、北美链、其他机器人链及其他相关四类标的。
关键展望
- AMD收购World Labs交易预计于2026年底前完成,仍需满足监管审批等交割条件;交易完成后李飞飞出任AMD执行副总裁兼首席科学家。
- Tesla预计于年内启动Optimus生产,年底目标建成周产超过1,000台的连续自动化产线;Texas后续工厂也在建设中。
- Tesla计划下半年继续扩容Cortex 2;2026年上半年Texas现场训练算力按MW计算增加超过一倍。
- 商业化跟踪指标:任务成功率、人工接管频次、单项技能导入时间、每小时作业成本和连续运行时长;供应链观察指标包括设计冻结时间、零部件定点数量、一次合格率、返修率、供应商扩产及交付周期。
- 国内世界模型公司短期催化来自新品发布、客户验证和项目落地;中期若具身智能训练由小规模真机采集转向虚实结合,能力调用频率和软件价值量有望抬升。
- 风险:世界模型技术路线快速变化、仿真与真实世界偏差、具身模型泛化和长任务能力不及预期、Optimus生产和供应链信息口径偏差、灵巧手可靠性/产线良率/供应商扩产不及预期、国内Physical AI商业化不及预期、下游客户资本开支和场景ROI不及预期。
推荐标的
- 报告按四类主题列示相关标的,未给出个股评级或目标价。1)本体:特斯拉、智元、上纬新材、宇树科技。
- 2)北美链:科森科技、斯菱智驱、福赛科技、岱美股份、恒立液压、蓝思科技、北特科技、浙江荣泰、三花智控、拓普集团、科达利、万向钱潮。
- 3)其他机器人链:领益智造、泛亚微透、奥比中光、绿的谐波、禾赛、速腾聚创、海康威视、大华股份、宇树科技、上纬新材等。
- 4)其他相关:协创数据、道通科技、索辰科技、宝通科技、群核科技、智微智能、五一视界等;其中索辰科技、群核科技、五一视界为报告重点分析的国内世界模型三类切入方向公司。
关键图表
图1. 图表 1: AMD 拟以约 82 亿美元收购 World Labs,交易预计于 2026 年底前完成。

图2. 图表 3: World Labs 的 Atlas 可根据用户选择的左右帧图片,构建出空间上下文

图4. 图表 6: World Labs 按照功能将其划分为渲染器(Renderer)、模拟器(Simulator)和规划

图5. 图表 10: 具身职能应用场景四象限,人形机器人核心商业

图7. 图表 13: 具身 AI 生态系统 Molmo Spaces 的组成部分

图8. 图表 14: Molmo Spaces 用于训练模型所使用的部分仿

图9. 图表 16: 数据质量最高且获取成本最高的机器人真机数据极为匮乏
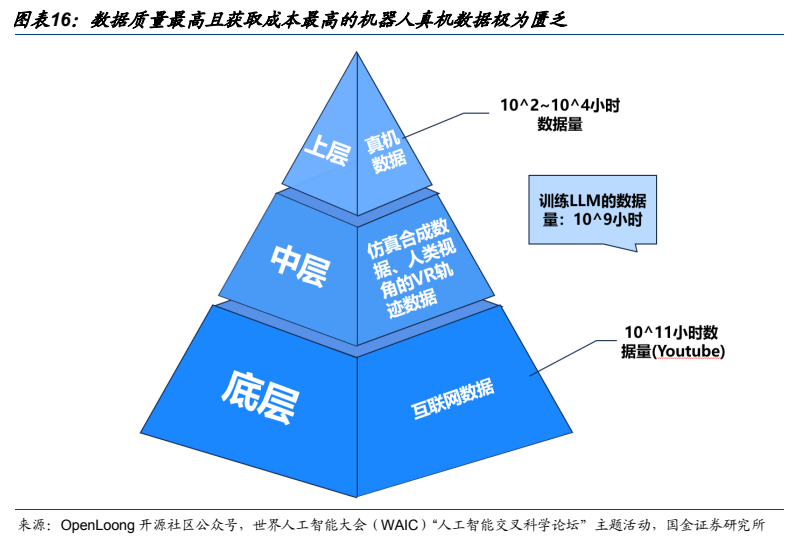
图10. 图表 19: Optimus 位于费蒙市的第一代产线

图11. 图表 21: Optimus 灵巧手量产瓶颈及受益环节
